原文:Where Has Construction Automation Been Successful? 原作者:Brian Potter · Construction Physics · 2026-09-11 中文翻译;版权归原作者所有。
建筑业以劳动密集著称:在美国,直接人工成本占新建单户住宅成本的 近50%,相比之下,汽车制造中的直接人工成本仅占 6% 到 8% 左右。因此,人们 长期以来 一直对建筑流程的自动化抱有浓厚兴趣,希望能借此减少所需的人工,进而降低建房成本。就我所知,最早尝试建筑自动化可以追溯到 1853 年由艾萨克·赫西(Isaac Hussey)发明的抹灰机,自那以后,人们又进行了无数次尝试。
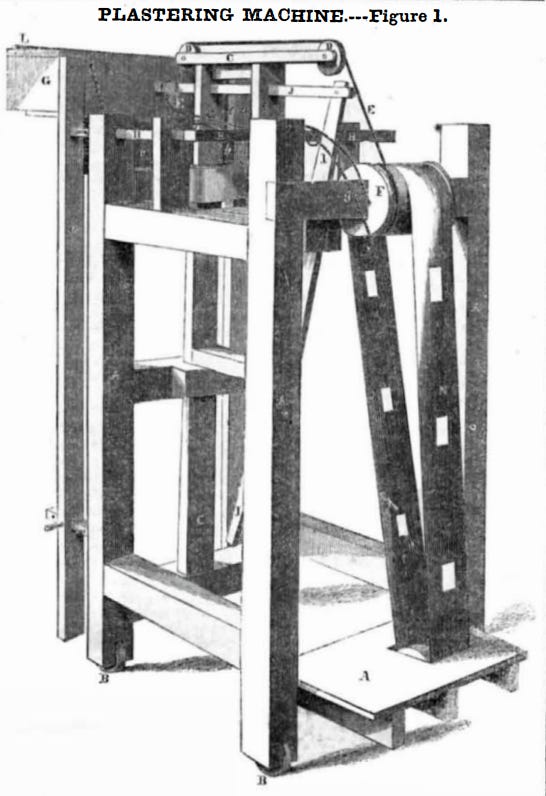
赫西的抹灰机,选自《科学美国人》(Scientific American),1853 年 2 月 5 日。
我想要更好地了解建筑自动化的历史演进轨迹:在什么时期尝试过哪些东西?哪些成功了,哪些被淘汰了?为此,我利用人工智能检索了追溯至 19 世纪的数千期数字化建筑行业期刊,寻找任何建筑任务被自动化的案例。
我的核心结论是,成功的建筑自动化基本上可以归为两大类。第一类是可以在场外工厂完成的建筑相关任务:包括钢结构加工、预制混凝土构件制造、门窗制造等。另一类则是本身就极其类似工厂作业,或者可以被改造为类似工厂作业的现场任务:这些任务可以通过机器沿着简单路径移动、一遍又一遍地重复某种动作来完成。从历史上看,这两类之外的尝试几乎都未获得成功。
方法
我首先从 USModernist 上下载了 《建筑论坛》(Architectural Forum,共 950 期)和 《住宅与家居》(House & Home,共 370 期)的所有过刊,并从 archive.org 上下载了 《工程新闻纪录》(Engineering News-Record,4300 多期)的所有过刊。这些行业期刊涵盖了建筑业的各个方面,包括施工实践与工法,时间跨度从 19 世纪中叶一直延伸到 20 世纪 80 年代初。然后,我让 Claude(Opus 5 Max)检索这些期刊,并标记出所有涉及建筑任务自动化的案例。除此之外,我还让 Claude 进行了更广泛的网络搜索,寻找建筑自动化的案例,其中包括查阅国际建筑自动化与机器人协会(IAARC)的档案。
此举的目的并非做数据分析:我并没有按年份或类别去统计案例数量等等。这纯粹是一次“存在性调查”,以便我了解人们尝试过哪些方案,以及哪些方案曾经很有前景、以至于登上了行业期刊。
与此类任务通常的情况一样,结果取决于你在提示词中如何对术语进行操作化定义。我所说的“自动化”,指的是诸如“机器在不需要人工指挥的情况下完成某项任务的实质性部分”。因此,这有别于“机械化”或“工业化”——在后两者中,机器被用来减少完成某项任务所需的人工,但机器可能仍然需要操作人员的持续指挥或直接操作。因此,像电动工具或起重机这样的设备并不算作自动化,因为在这两种情况下,机器的每一个动作/操作都是在作业过程中由人工调度的。反之,如果在没有操作员逐块指挥的情况下能自动放置每一块砖的砌砖机,就算作自动化。
和大多数定义一样,这个定义的边界也比较模糊。在实践中,大多数自动化系统在运行时都需要一定程度的人工监督,而这种监督是否算作“指挥具体动作”在某种程度上需要主观判断。因此,我认为即使有人类驾驶员持续监控,能够自动铺设沥青的道路摊铺机也属于“自动化”。但像座驾式混凝土抹光机这样的设备就显得非常边缘化,因为它似乎需要每秒都进行大量的人工指挥。
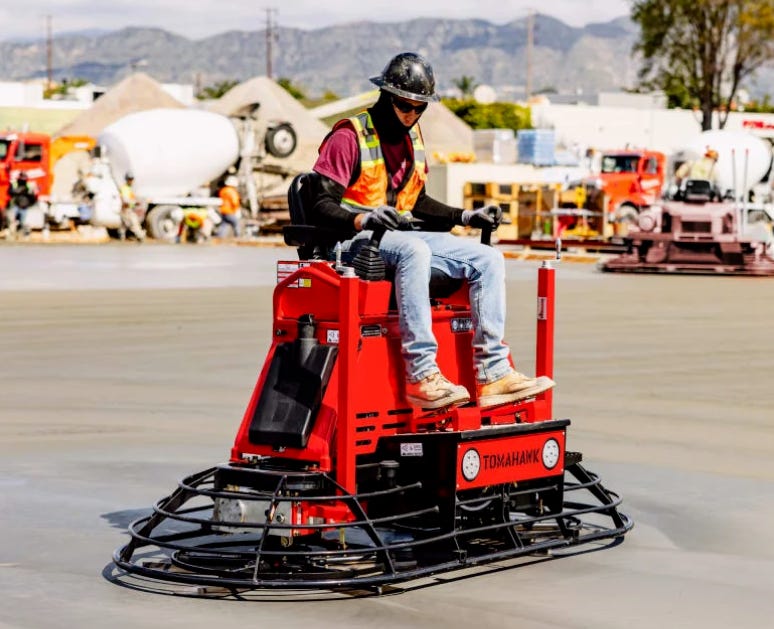
混凝土抹光机,来自 Concrete Tools Direct。
工厂化方法
如果某项建筑任务可以在实际施工现场之外的工厂或类工厂环境中完成,那么就像任何工厂任务一样,它很有可能至少能实现部分自动化。
早期的例子之一是混凝土搅拌站。在 19 世纪的大部分时间里,混凝土都是由工人用铁锹人工搅拌的,但到了 19 世纪末,混凝土搅拌开始改由机器进行,并在 20 世纪上半叶变得越来越自动化,出现了自动称重水泥、自动出水等功能。例如,在胡佛水坝工程中,混凝土配料就实现了 “完全自动化”。
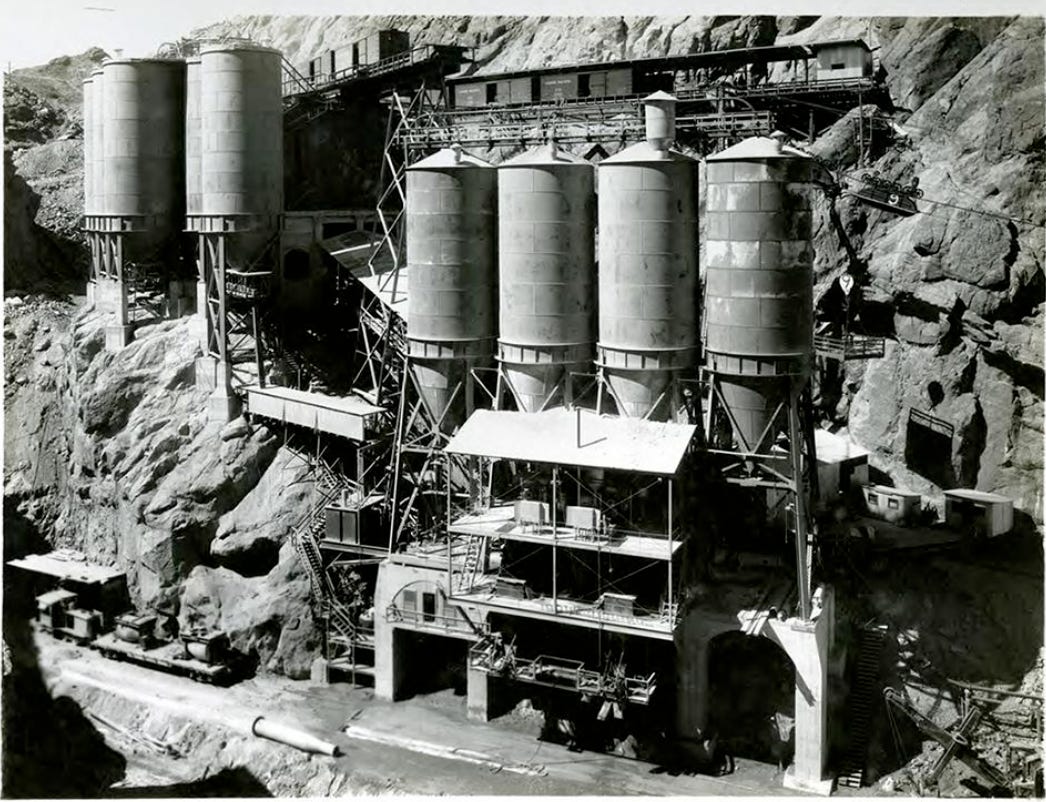
胡佛水坝上的自动化混凝土搅拌站,来自 胡佛档案馆(Hoover Archives)。
钢结构加工也是类似的情况。型钢本身自始至终都是工厂生产的工业品,在工厂里把原始钢材加工成建筑构件并将这些工序部分自动化,并不是什么巨大的飞跃。自动在钢梁上钻孔、自动焊接钢管接缝以及自动喷涂型钢的机器在 19 世纪末开始出现,并在今天依然被广泛使用。
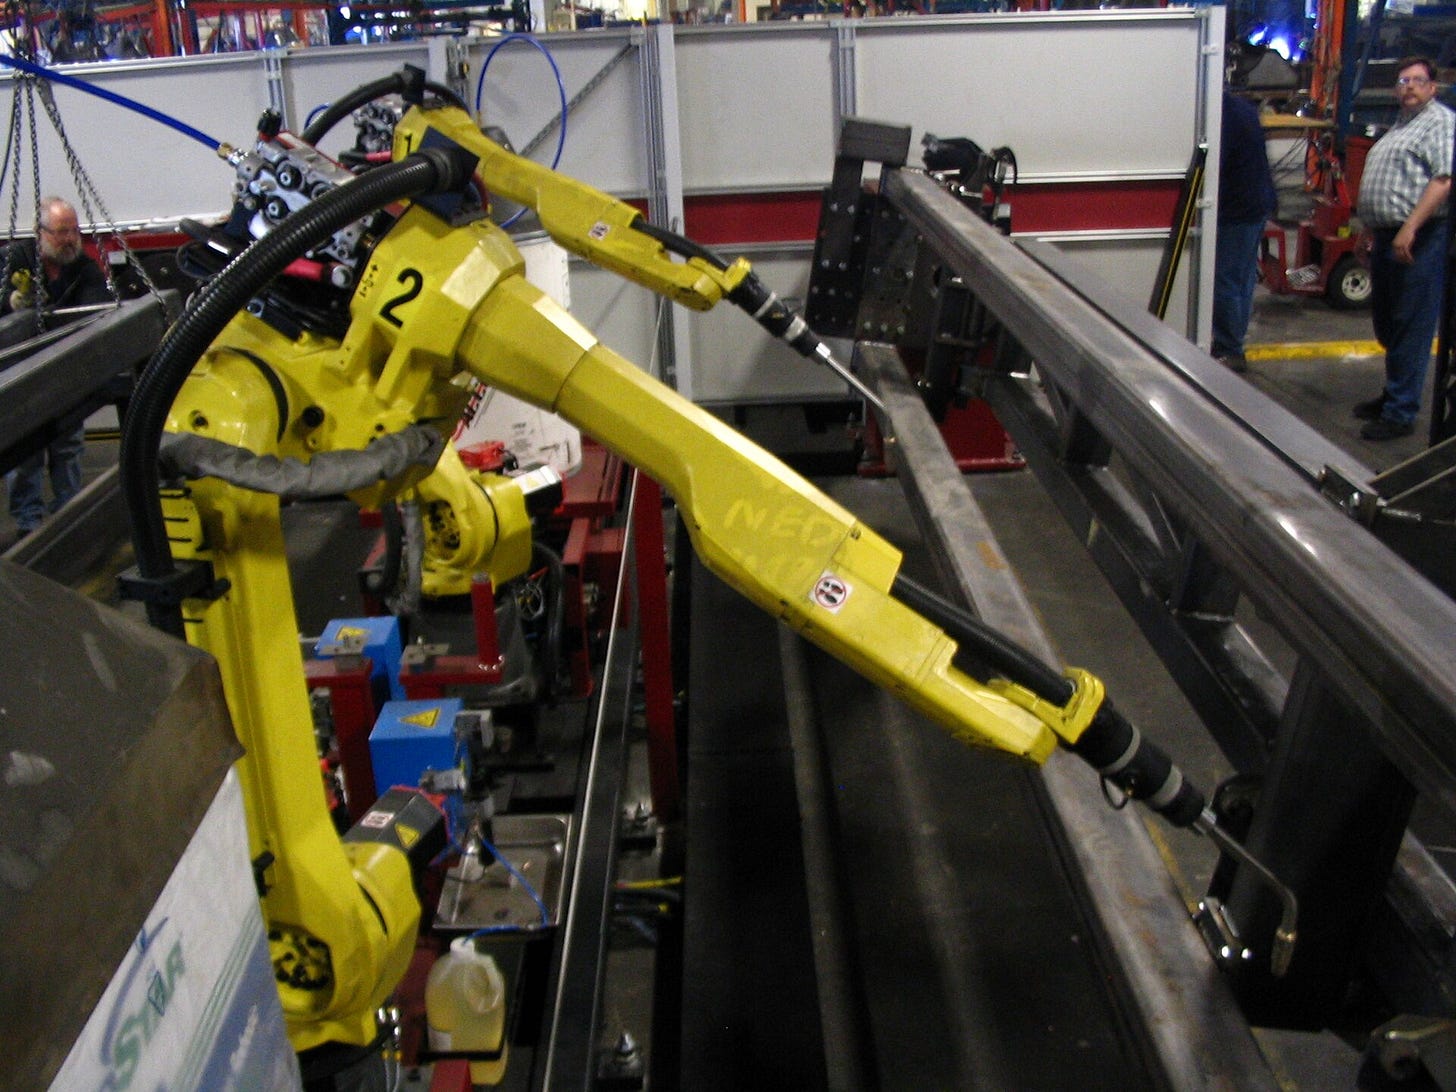
现代钢结构加工厂,来自 维基百科。
更普遍地说,几乎任何建筑材料——钢材、砖块、混凝土砌块、胶合板、石膏板、屋面瓦——都是在工厂中大批量生产的,因此生产流程的各个环节都会实现自动化。
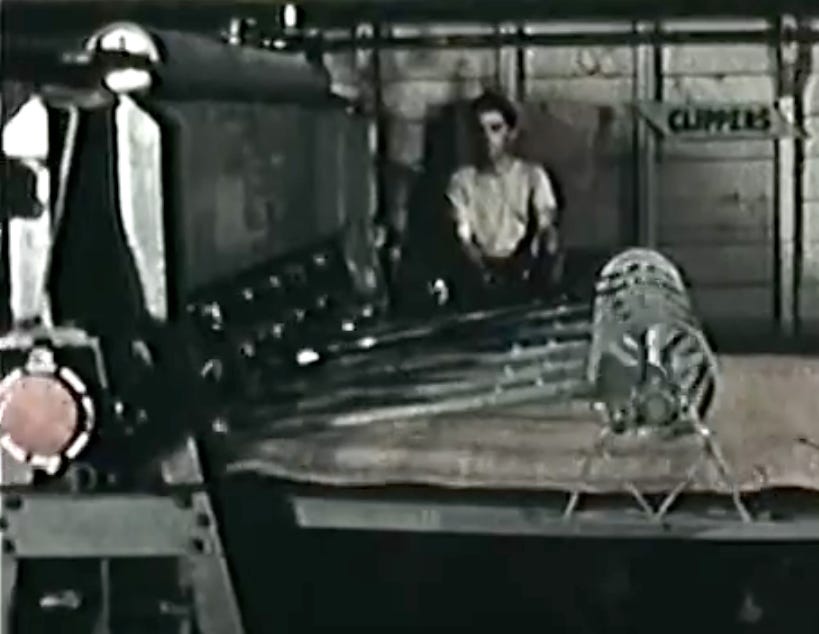
20 世纪 50 年代胶合板工厂中的自动修边工序,来自 YouTube。
正如我们所指出的,混凝土最初是在现场生产的材料,但最终其生产转移到了场外。我们在其他建筑构件上也看到了同样的轨迹。例如,门窗曾经是在现场制作的,但现在都是在场外工厂生产,其中许多装配工序都实现了自动化。楼板和屋顶桁架最初同样是现场制作的构件,但现在大多在场外工厂制造,并具有不同程度的自动化。典型的桁架工厂会对各种木料的切割和桁架连接板的压制进行自动化处理,有些桁架工厂的自动化程度甚至更高。
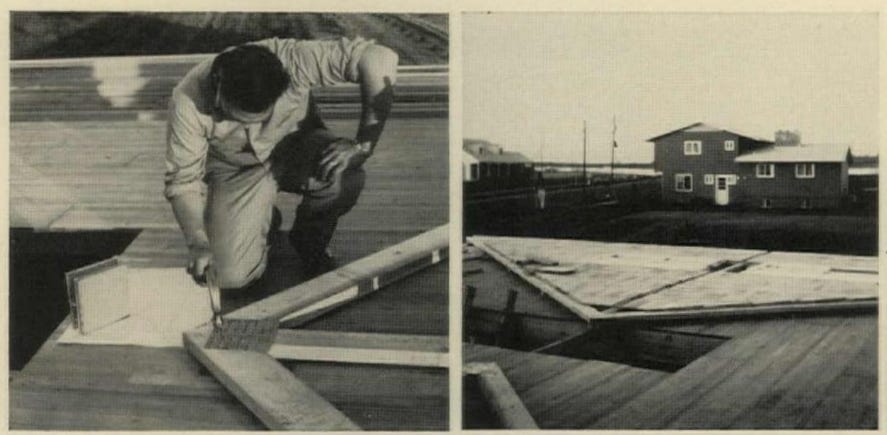
20 世纪 50 年代的现场桁架制作,来自《住宅与家居》。
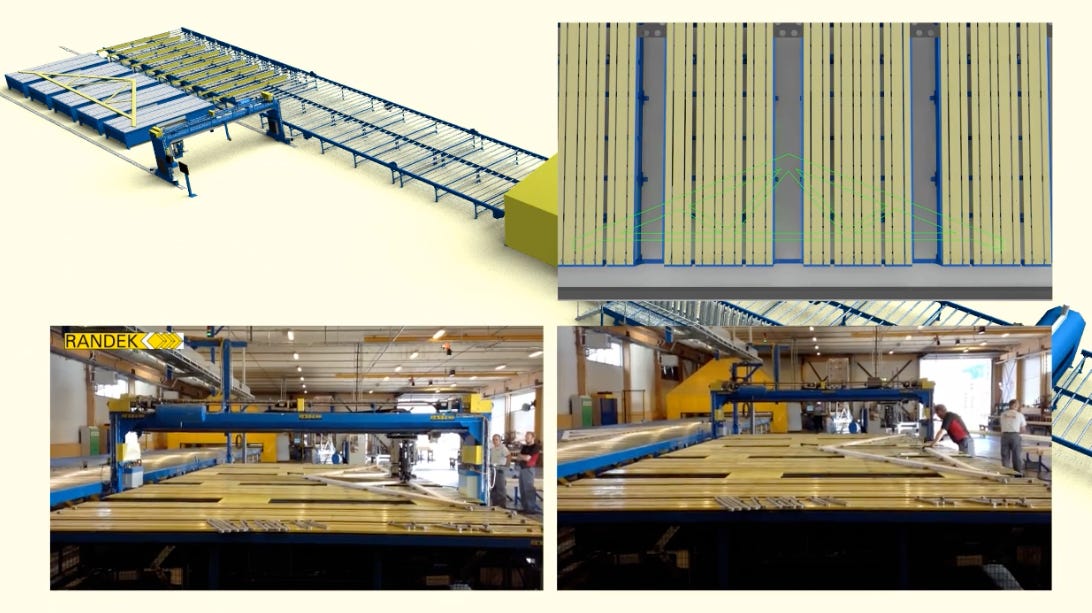
Randek 公司的自动化屋顶桁架制造,约 2013 年,来自 YouTube。
预制混凝土是另一种工厂生产的建筑构件:梁、墙体和柱子等大型混凝土构件在场外工厂制造,然后用卡车运到施工现场并在那里组装。预制件生产并不一定具有高度的自动化,尤其在美国,但它确实能够实现高度自动化。
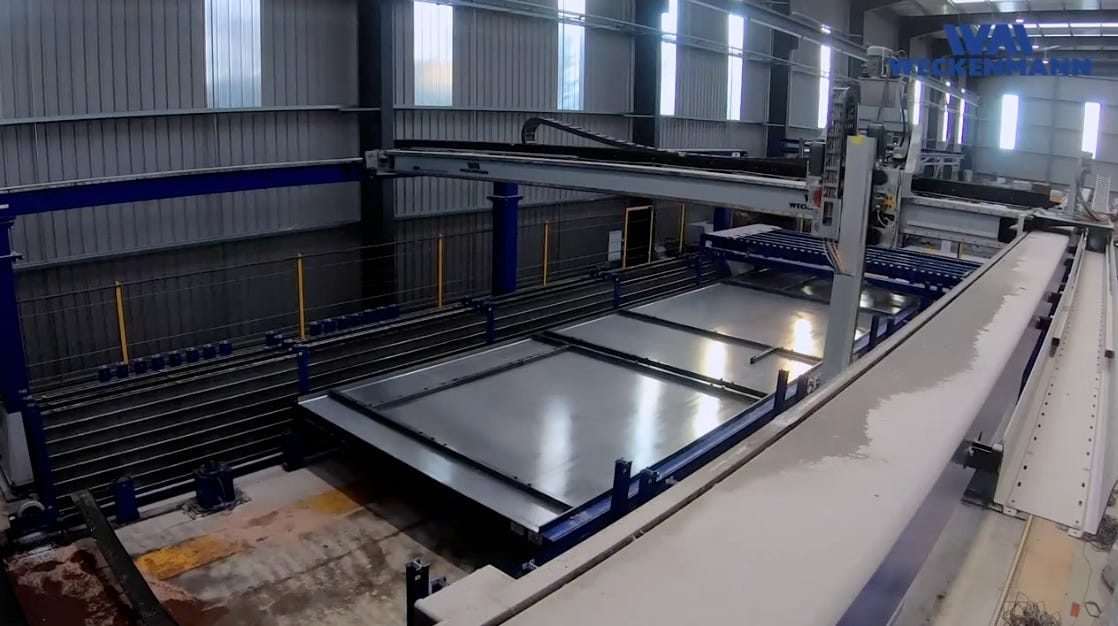
爱尔兰的自动化预制件工厂,来自 YouTube。
这当然也是预制装配式建筑在历史上引起如此大兴趣的部分原因:一旦你将实际的施工过程搬进工厂,就有可能对其中很大一部分进行自动化改造,从而实现(人们所希望的)节省人工与成本。虽然有时装配式建筑仅仅是在仓库内进行的传统劳动密集型施工,但其他时候该过程是高度自动化的。莱维特父子公司(Levitt and Sons)在 20 世纪 70 年代作为 “突破行动”(Operation Breakthrough)的一部分建造了一座高度自动化的预制厂,如今像美国的 Autovol 和德国的 Gropyus 等公司都在运营半自动化工厂。
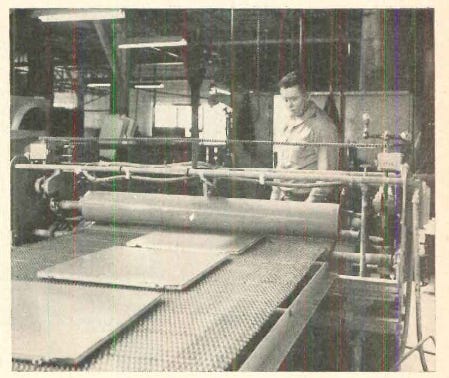
20 世纪 50 年代预制厂中的橱柜门自动喷漆,来自《住宅与家居》。
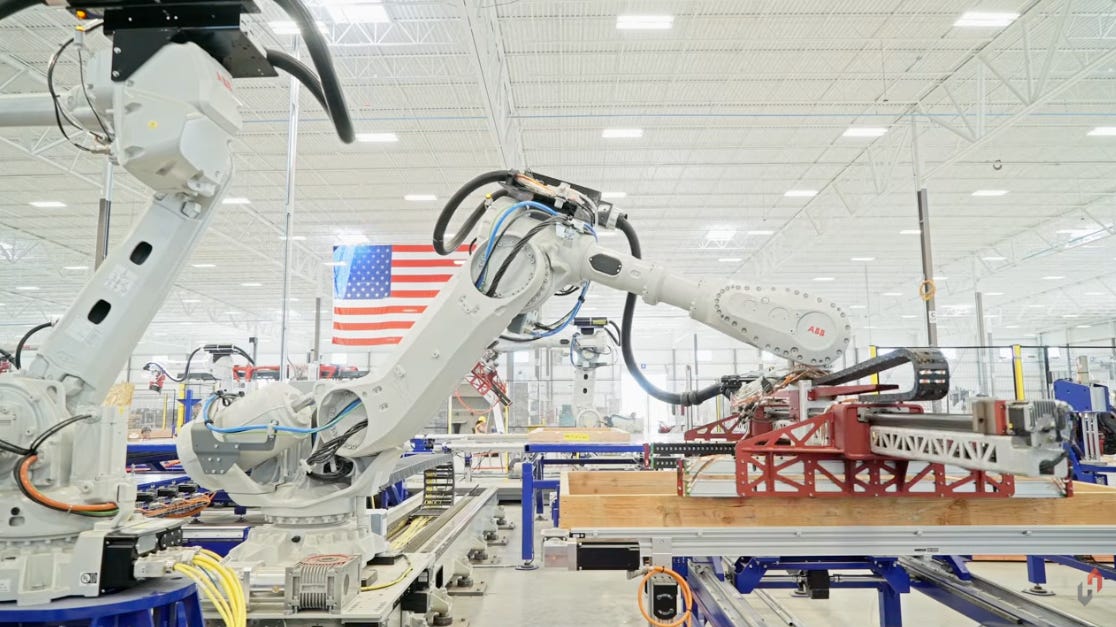
Autovol 工厂中的自动墙板组装,约 2021 年,来自 YouTube。
现场连续作业
成功自动化的另一类是可以在现场实现类工厂化作业的任务:随着机器沿着简单的路径移动,一遍又一遍地做简单、重复的动作。
这一类别中的许多例子都涉及混凝土或沥青。混凝土是这种自动化的理想对象,因为它是一种粘稠流体;可以将其挤压成某种特定容器的形状,然后在容器移开后仍能保持该形状。因此就有了诸如自动混凝土滑模摊铺机之类的设备,它们在向前行进时挤压出一层混凝土。水平方向上,这些设备可用于建造路缘石、排水沟和人行道等。垂直方向上,它们可用于建造垂直混凝土结构(不过我认为垂直作业的自动化程度要稍低一些)。
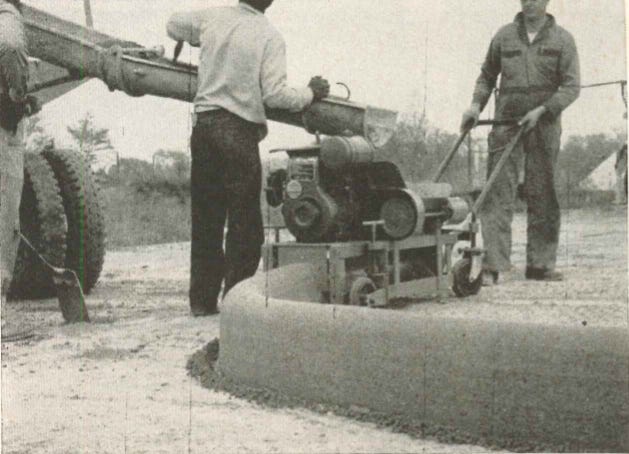
20 世纪 50 年代的路缘石成型机,来自《住宅与家居》。
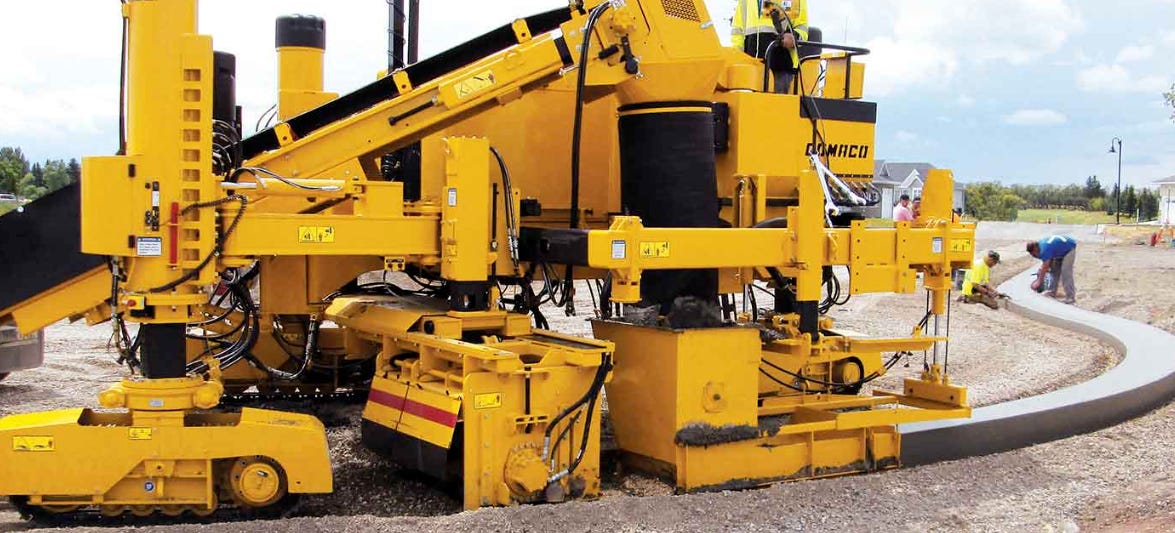
现代路缘石成型机,来自 Gomaco。
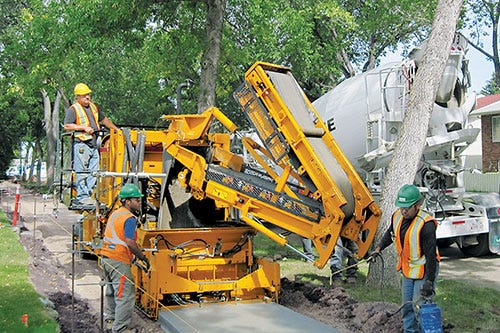
人行道铺设机,来自 Gomaco。
我们在金属加工领域也看到了这种“自动挤压成型机”。雨落水管成型机本质上是便携式辊压成型机:它们从卷材中送入金属薄板,并将其加工成天沟排水槽。用于金属屋面板和金属壁板的类似便携式机器也同样存在。
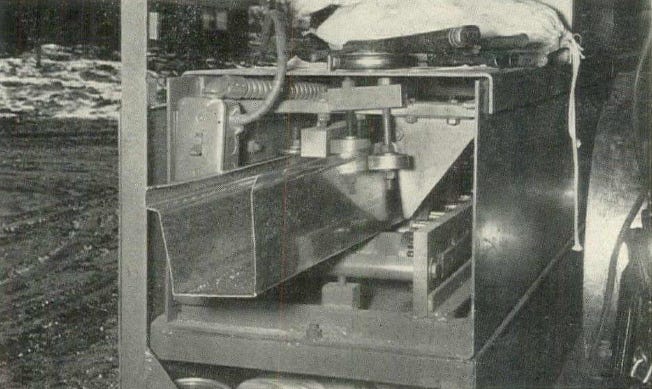
20 世纪 50 年代的便携式雨落水管成型机,来自《住宅与家居》。
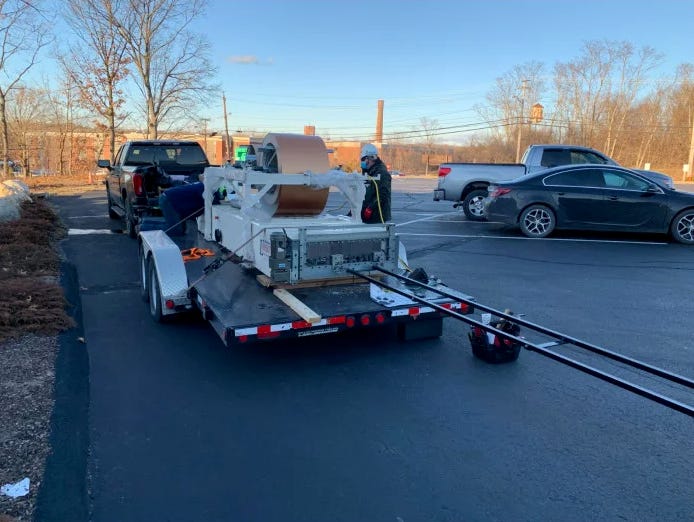
现代便携式金属壁板成型机,来自 Stan Group。
在水平连续基础设施建设中,你也能看到这种自动化被成功应用。例如,公路铺设是由一系列被称为“摊铺机组”的专用机器完成的。这些机器协同作业,按顺序将现有路面刨除并打毛,然后铺设一层新的沥青。
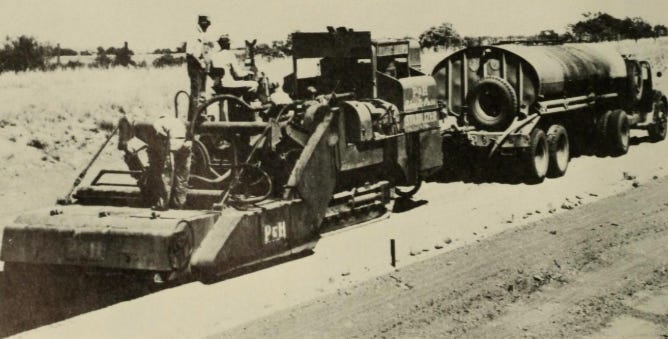
约 1940 年的自动公路摊铺机,来自 美国联邦公路管理局(Federal Highway Administration)。
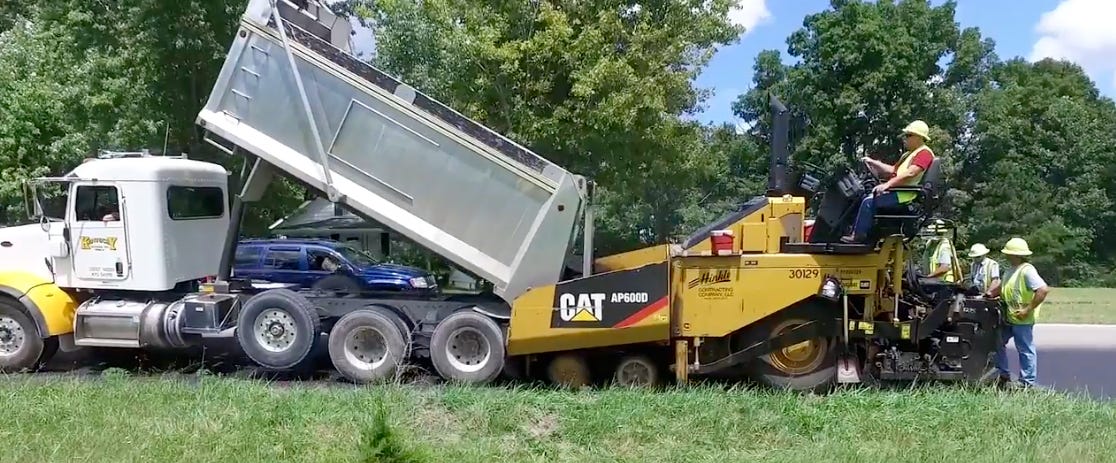
现代沥青摊铺机,来自 YouTube。
铁路建设的部分工序同样可以由一系列自动化机器完成。尤其是维护任务——比如更换老化的轨枕和道砟清筛捣固——似乎实现了高度自动化。由于轨道本身已经铺设就绪,这些机械可以安装在轨道上,一边沿着轨道行进,一边执行各种专门任务。
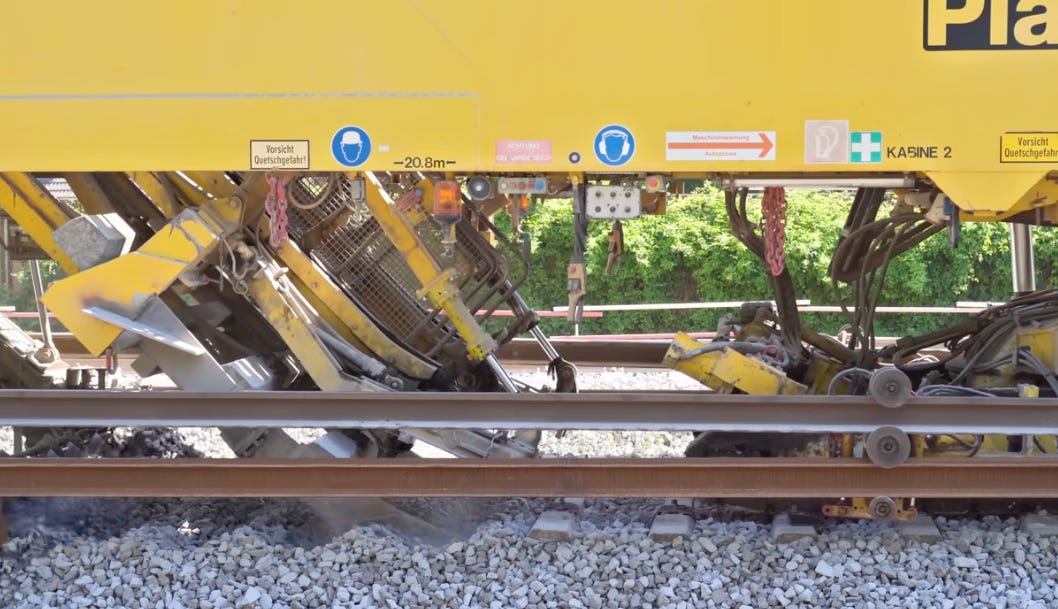
用于拆除旧轨枕的轨道式自动化机械,来自 YouTube。
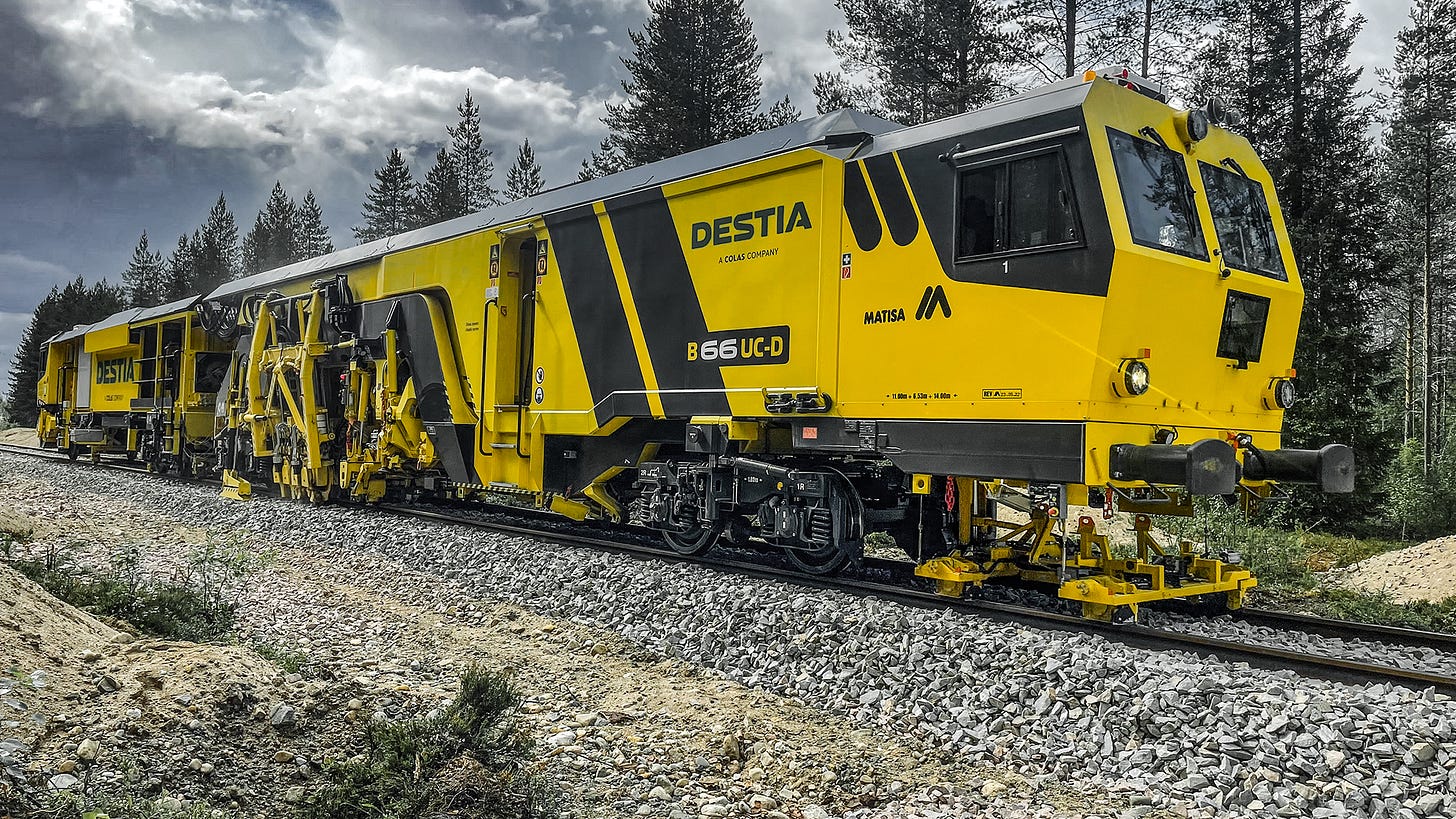
自动化道砟捣固机,来自 维基百科。
隧道掘进也是如此。历史上隧道是由人工挖掘的,但到了 20 世纪初,隧道开挖开始改由自走式掘进机来完成。
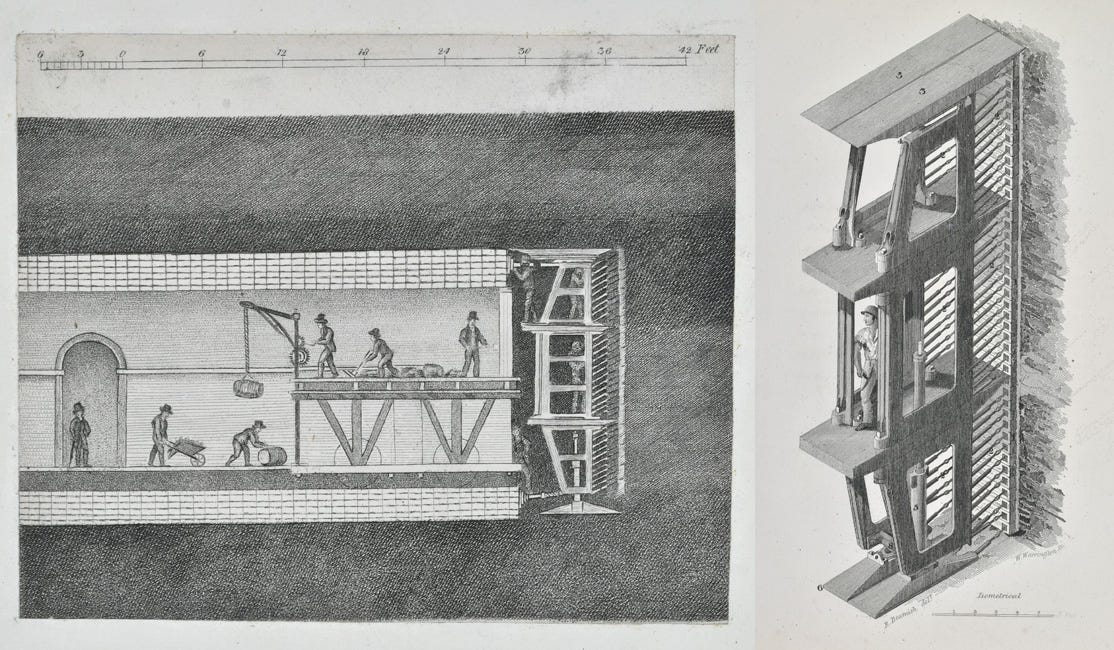
马克·布鲁内尔(Marc Brunel)约 1825 年设计的人工隧道掘进系统。
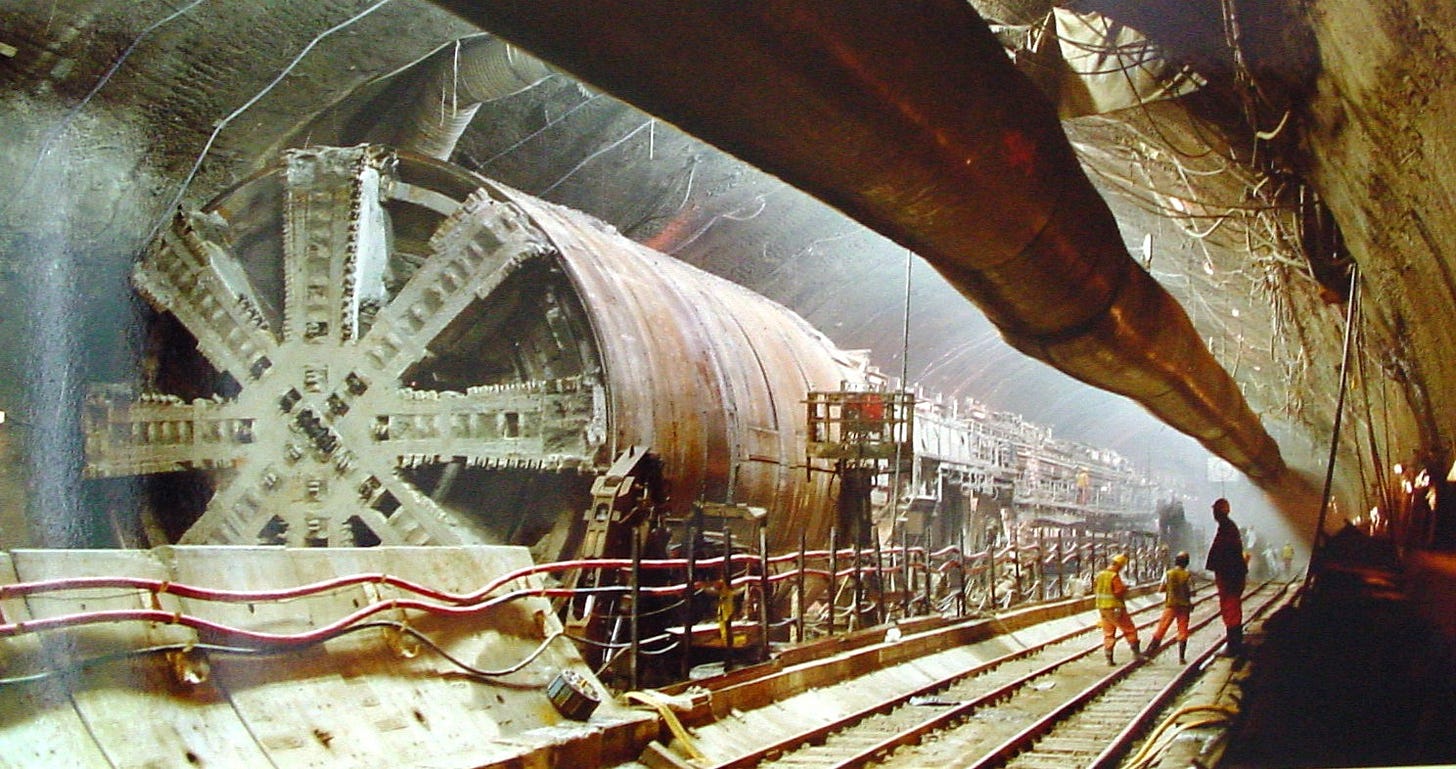
现代隧道掘进机,来自 维基百科。
其余所有尝试
据我所知,直到 21 世纪初(甚至延伸到 2010 年代),几乎所有不属于这两类(可以在场外工厂完成的任务,以及可以在现场以类工厂化方式完成的任务)的尝试都未能取得成功。
自动砌砖机是此类失败自动化尝试的典型范例。正如我在 之前的一篇文章 中指出的那样,自 20 世纪初以来,人们反复尝试这类机器,但历史上没有一台获得成功。
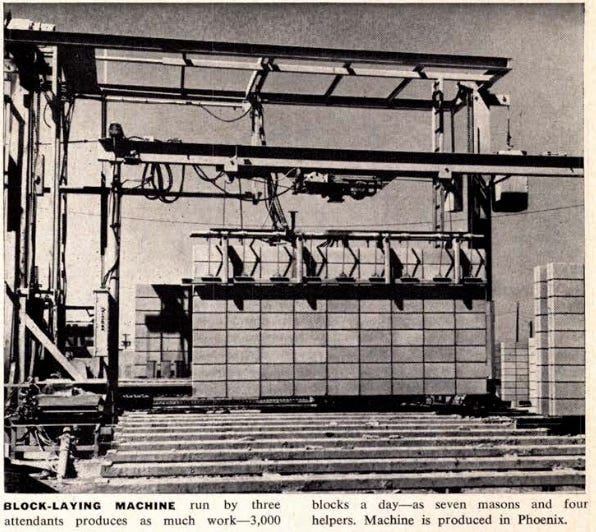
约 1965 年的自动砌块机,来自《住宅与家居》。
自动铺设砖块或混凝土砌块看起来是极其理想的建筑自动化任务:它既消耗体力,又极具重复性。但在实践中,这项任务还不够简单和重复,以至于很难制造出一台能轻松搞定它的机器。在铺上一层砂浆后,放上一块砖,同时确保单块砖和整面墙都保持平直和水平,事实证明很难通过统一、重复的机械动作来完成:在实际操作中,砖块往往会稍微歪斜,需要对砖块进行微小的个别调整以确保砌筑水平。要做出美观平整的砂浆灰缝,对机器来说同样不易。由 Construction Robotics 制造的半自动砌砖机器人 SAM 需要泥瓦工跟在机器人后面去修整灰缝,并不时校平摆放歪斜的砖块。Fastbrick Robotics 公司的 Hadrian 砌块机器人则通过使用无需涂抹砂浆层的定制粘合剂,彻底规避了这些问题。
从砖墙极少由连续不断、整齐排列的砖块构成这一角度来看,砌砖作业通常也缺乏足够的重复性。墙体往往较短,有门窗洞口、有接缝、有转角和凹凸错位,以及各种其他偏离规整形态的情况。做单纯重复动作的简单机器,甚至是灵活性更高的机器人,都无法轻易处理这类偏差情况;历史上,砌砖机每当遇到这些情况,都需要人工重新调整。SAM 砌砖机器人实际上只在非常长且规整的墙段上表现良好;因为它无法转弯,甚至无法在墙端砌砖,每次遇到新墙体都需要重新搭建架设,这耗费了大量的时间和精力。
这种困难在建筑自动化中非常普遍。往往存在某种可以自动化的重复性任务,但它的重复程度还不足以让架设机器变得划算。如果工人必须每隔几分钟就手动重置一次机器并将其搬到新区域,这往往并不比直接让人工去干更省事。例如,早在 20 世纪 30 年代,建筑商就在工地上尝试过自动焊接机,但今天你很少能看到此类机器的使用:建筑中很少有长距离、不间断的连续焊接作业能让这种机器物有所值。
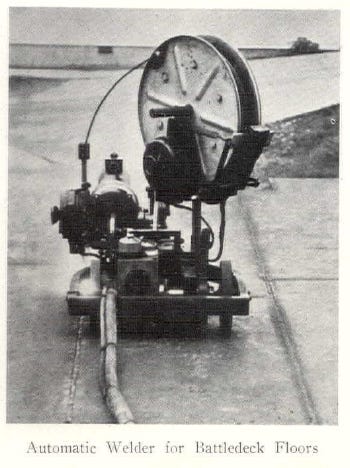
约 1930 年的自动地面焊接机,来自《建筑论坛》。
同样,钢筋绑扎——用细铁丝将两根钢筋缠绕绑在一起——足够简单,可以自动化,但在历史上它的重复程度还不足以让人专门布置一台机器。(根据我的经验,它的重复程度通常甚至不足以让工人用上能做这件事的电动工具。)即使在今天,这种经济账看起来也相当不划算:Advanced Construction Robotics 于 2020 年开始提供 TyBOT,但你只见过它在混凝土桥面上进行演示,因为桥面有极大面积的钢筋需要绑扎。(该公司还推出了钢筋放置机器人 IronBOT,但它不仅同样需要大面积的钢筋作业才有意义——其官网指出“由于 IronBOT 的尺寸和功能,现场架设需要细致的规划与协调”——而且实际的自动化程度相当薄弱,需要人工不断为它喂入单根钢筋。)
缺乏足够的重复性,再加上难以将施工现场变得“类工厂化”,注定了日本在 20 世纪末推动研发建筑机器人的努力走向失败。从 20 世纪 70 年代末开始,日本开展了一项大规模行动,研发各种建筑机器人——柱焊接机器人、防火层喷涂机器人、墙面喷漆机器人等等。到了 20 世纪 90 年代,日本已经研发出 100 多种不同类型的建筑机器人。正如我在 之前的一篇文章 中指出的那样,尽管这些系统通常能够运转,但整体效率往往并不高:
尽管这些机器人通常能极其高效地完成任务,但它们需要大量的安装和拆卸时间,并且在没有专门为其设计配适的建筑中常常遇到困难(例如机器人无法进入的狭窄空间)。它们也很难应对传统施工现场的某种不可预测性——它们对不间断工作的要求,加上工人靠近时的安全距离限制,往往会制约施工过程的其余部分。即便某些任务能够更快完成,也往往意味着瓶颈只是转移到了工序的其他环节……
为了克服这些问题,日本最大的几家总承包商试图让施工现场尽可能接近工厂。他们打造了庞大的“摩天大楼工厂”,即巨大的爬升式作业平台,借助各种建筑机器人逐层建造摩天大楼。但这仍未能解决问题:
工厂冗长的搭建时间使其不适用于较小的建筑;而即使在足够大的建筑上,也需要进行大量的前期设计与协调,以便使建筑适合机器人装配。在某种程度上,从单一任务建筑机器人转向全自动施工现场,只是转移了困难发生的位置——从每个单独任务需要漫长的安装(和拆卸)时间,变成了整个项目前期耗费巨大且极其漫长的全面准备与搭建。
未来
从历史上看,建筑自动化在特定类型的任务上取得了成功:可以转移到场外工厂的任务,或者足够简单且重复、可以在现场以类工厂化方式完成的任务。这两个领域之外的自动化通常未能成功。这往往是因为任务不够简单和重复:虽然你可以造出一台机器来做,但安装机器、开展作业以及调整工地以适应机器所需的时间和精力,抵消了自动化带来的任何优势。
然而,我认为我们正处于这种局面发生改变的转折点上。
我们所观察到的这种历史规律,很大程度上是技术局限所致。在历史上的大部分时间里,机器充其量只有非常有限的信息处理能力:它们在感知环境以及根据该信息调整自身动作方面能力极其有限。很多时候,无论环境如何变化,它们只是机械地一遍又一遍做完全相同的动作。即便它们能够根据环境反馈调整行为,也是以非常局限的方式进行的。缺乏强大的信息处理能力,自动化就只能局限于在工厂中进行(在那里你可以将任务拆解为一系列小任务,每个小任务由特定的机器完成),或者局限于天然具有类工厂特征的工序。
焊接自动化的历史提供了一个例证。最早的焊接机是固定式自动化:它们重复执行某种特定的焊接动作——例如焊接钢管上的接缝。从 20 世纪 60 年代开始,焊接开始改由机器人完成:现在你无需制造新机器,只需对机器人重新编程,输入不同的动作序列即可。但这个序列仍依赖人类程序员来确定。
在接下来的几十年里,机器人焊接逐渐积累了信息处理能力:到了 20 世纪 80 年代,焊接机器人具备了有限的能力来确定其相对于焊缝的位置并相应调整动作。但这种能力的范围非常狭窄:焊接机器人可以测量通过焊缝的导电性来确定自身位置,但 无法进行任何更复杂的操作:
它们无法对阻碍机器人路径的夹具、过脏而无法正常焊接的零件、垂直而非水平放置的零件,或者手工焊工能自动调整应对的其他成千上万种情况进行补偿调整。
因此,即使是自动化机器人焊接,也需要相当重复的一组任务,才值得投入设置所需的时间和精力。
但这种技术局限正在发生改变,我们正在获得信息处理能力强大得多的机器。现代自动化越来越有能力在接收到一组指令后,自行摸索出实现这些指令需要一步步采取哪些行动。这在很大程度上要归功于现代人工智能技术:如果你给某个 AI 模型提供大量的训练数据,你就能得到一个能够在不同情况下有效应对的系统——一辆能够应对从未见过的路线和交通状况的自动驾驶汽车,一个能够回答从未见过的问题的大语言模型,诸如此类。
这种约束条件的改变反映在新涌现的一批建筑自动化初创公司中。有一批新的建筑自动化初创公司正在利用现代 AI 技术,并且正在获得市场青睐并筹集大量资金。建筑机器人初创公司获得的风投资金中,大约有一半流向了 2022 年以后成立的公司,而建筑机器人领域大多数其他大额融资轮次也发生在 2020 年之后。(这还不包括流入通用型、非建筑专用机器人公司的巨额资金,例如 Figure。)自动化以前难以自动化的建筑任务正日益成为可能,我认为这一趋势只会继续发展。
目前我尚不清楚这具体会采取何种形式:我们会在工地上看到一支能够执行广泛任务的 Optimus 机器人大军,还是一大批像 Dusty、Canvas 和 Rufus 这样的专用机器人?我猜想,无论它如何发展,建筑自动化的未来都不会再像过去那样了。